Si loo suurtageliyo cudud roboti ah inay si dabacsan u socoto oo si sax ah u qabato walxaha, furuhu wuxuu ku jiraa in si sax ah loo xakameeyo mid kasta oo ka mid ah kala-goysyada. Tani waa halka saxda ah ee matoorada servo ay ka ciyaaraan doorkooda. Sida qaybta udub-dhexaadka ah ee cududda robotiga, matoorka servo wuxuu u beddelaa calaamadaha korantada dhaqdhaqaaq xagal toosan, si loo gaaro meelaynta iyo xakamaynta gacanta robotiga.
Fahamka sida matoorada servo-ga ay u xakameeyaan hubka robotka waa tallaabo muhiim u ah adduunka naqshadeynta iyo soo saarista robotka.
Waa maxay mabda'a aasaasiga ah ee xakamaynta matoorka servo ee cududda robotiga?
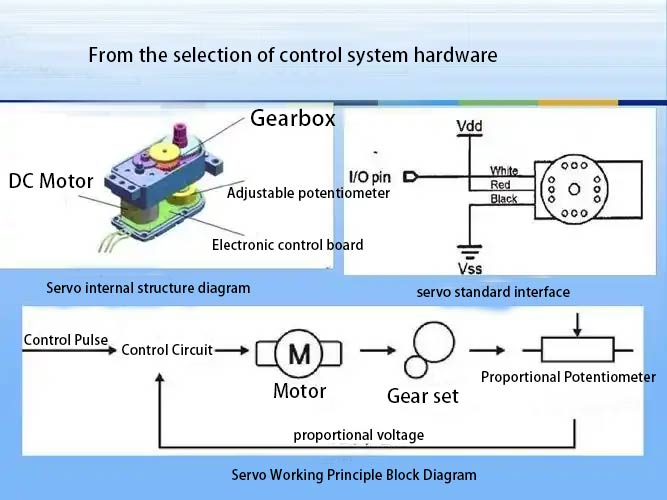
Matoorka servo wuxuu ka kooban yahay matoor yar oo DC ah, qalab go'an, iyo mitirka jawaab celinta booska. Markaad dirto calaamada kontoroolka, wareegga kantaroolku wuxuu isbarbar dhigayaa calaamadaas iyo xagasha hadda uu dib ugu celinayo potentiometer-ka.
Haddii uu jiro farqi, matoorku wuxuu bilaabmaa, isagoo isticmaalaya qalabka loo dejiyay inuu hoos u dhigo oo uu kordhiyo qulqulka, taasoo keenaysa in shafka wax soo saarka uu wareego ilaa uu ka gaaro meeshii loogu talagalay oo uu istaago. Nidaamkan xakamaynta wareegga-xiran wuxuu xaqiijinayaa saxnaanta xakamaynta xagasha.
Hubka Robotka,Isku-xidhka kastaa wuxuu ku qalabaysan yahay servo. Isku-dubbaridka xaglaha wareega ee matoorrada badan ee servo, saamaynta ugu dambaysa ee cududda robotiga waxay raaci kartaa hannaan hore loo go'aamiyay oo bannaan.
Tusaale ahaan, si loo sameeyo saddex darajo oo gacanta robotic xorriyadda soo qaado koob la saaray miiska, matoorada servo ee garabka, suxulka, iyo kala-goysyada curcurku waxay u baahan yihiin inay wada shaqeeyaan si loo xisaabiyo loona fuliyo isbeddello xagal joogto ah.
Maxay matoorada servo ugu habboon yihiin xakamaynta cududda robotiga?
Servo waxay leedahay faa'iido weyn: isdhexgalka sare. Waxay dejiyaan matoorka, qalabka dhimista, iyo kontoroolka wareegyada dhammaan gudaha guri isku dhafan, iyagoo siinaya horumariyeyaasha xalka "plug and play".
Soosaarayaasha gacmaha robotkauma baahnid inaad si gaar ah u iibsatid matoorada iyo darawallada, sidoo kale uma baahna inay sameeyaan hagaajinta cabbirka PID ee adag. Tani waxay si weyn hoos ugu dhigeysaa xannibaadda gelitaanka hubka robotka waxayna soo gaabineysaa wareegga horumarka.
Wareegga meheradda ee uu bixiyo matoorka servo ayaa muhiim u ah cududda robotiga. Marka gacanta robotku gaadho meesha la beegsanayo, xitaa haddii ay carqaladeeyaan xoogagga dibadda, matoorka servo wuxuu sii wadi doonaa inuu bixiyo awoodda si uu u ilaaliyo xagasha oo uu sidaas u muujiyo heer go'an oo ah "xoog hayn".
Waa sifadan tan u sahlaysa cududda robotka in ay walxaha ku hayso xaalad deggan ama aanay si sahal ah uga leexan meeshi hore loo dhigay marka ay hesho shil yar.
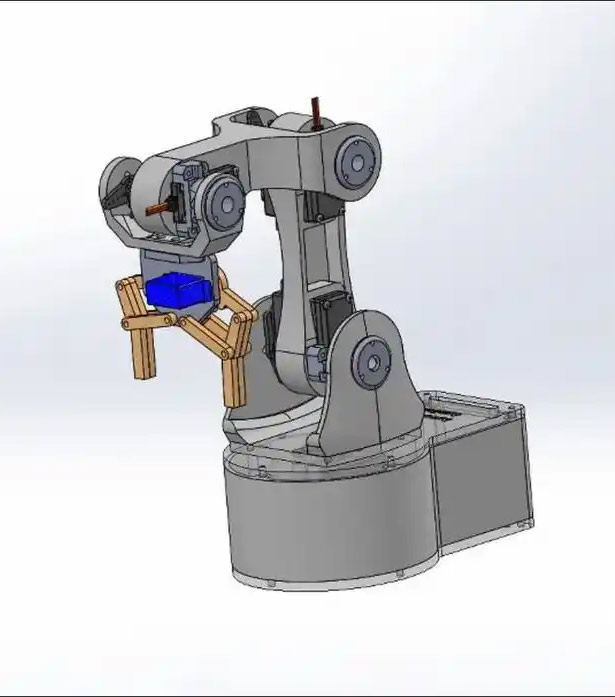
Sida Loo Doorto Qaabka Saxda ah ee Servo ee Cudud Robotic ah
Markaad dooranayso matoorka servo, torque iyo xawaaraha ayaa ah labada cabbir ee ugu muhiimsan. Torque ayaa go'aamisa "xoogga" mootada servo-ga, taasoo u sahlaysa inuu ka adkaado qulqulka ka dhasha culeyska isku xirka cududda robotiga iyo culeyska. Habka qiyaasaha fudud ayaa ah in qulqulka loo baahan yahay wadajirku waa inuu ahaado ugu yaraan 1.5 jeer qulqulka ay abuuraan isku xirka iyo culeyska.
Xawaaruhu wuxuu saameeyaa jilicsanaanta dhaqdhaqaaqa gacanta robotka; hoos u dhaca qiimaha, sida 0.1 sec/60°, dhaq-dhaqaaqa ayaa sii kordha.
Wixii waxbarasho ama mashruuc gacanta robotic ah, kuwa caadiga ahDS-R003B Servomoodelka matoorka inta badan waa bar bilow wanaagsan oo leh qiimo aad u fiican.
Waa maxay qaabka gaarka ah ee calaamada xakamaynta matoorka servo?
Servos waxay si weyn u adeegsadaan calaamadaha PWM (Modulation Width Modulation Pulse) si loo xakameeyo. Xakamaynta garaaca wadnaha laguma go'aamiyo heerka korantada, laakiin waa muddada. Xilliga garaaca garaaca wadnaha caadiga ah waa 20 millise seconds.
Inta lagu jiro muddadan, muddada calaamadda heerka sare waxay ku kala duwan tahay 0.5 iyo 2.5 millise seconds. Balaadhka garaaca wadnaha wuxuu si toos ah ula mid yahay barokaca xaglaha ah ee shafka wax soo saarka laga bilaabo 0° ilaa 180°.
Gaar ahaan, ballaca garaaca garaaca 0.5ms guud ahaan wuxuu u dhigmaa booska 0°, 1.5ms ilaa 90° dhexdhexaadka ah, iyo 2.5ms ilaa 180° booska. Waxaad u baahan tahay inaad isticmaasho dekedaha I/O ee microcontroller si aad u dhaliso qaab-dhismeedkan garaaca wadnaha oo leh ballac gaar ah.
Sidee loo habeeyaa dhaqdhaqaaqa isku dubaridka ah ee cududda robotka?
Arrinka ugu muhimsan ee isticmaalka barnaamijka si loo xakameeyo shahaado badan oo gacanta robotka ah ee xorriyadda ayaa ku jirta xisaabinta kinematic. Waxaad u baahan tahay inaad samaysato xidhiidh khariidad ka "meel wadajir ah" ilaa "Boos Cartesian."
Qaadashada dhaqdhaqaaqa tooska ah ee saamaynta dhamaadka cududda robotiga ah tusaale ahaan, waxaad u baahan tahay inaad xisaabiso jidkan toosan ee jihada ka soo horjeeda, adigoo u beddelaya xaglo isdaba-joog ah oo isbeddelaya waqti ka dib adeeg kasta oo wadajir ah.
Barnaamijyada dhabta ah, adiga ayaa marka horeQorshee jihada aad rabto ee saamaynaha dhamaadka cududda robotiga. Kadib, adoo isticmaalaya kinematics rogan, waxaad xisaabinaysaa xagasha bartilmaameedka ah ee servo kastaa uu ku wareejinayo wakhtiga dhabta ah.
Guddiga kontoroolka ayaa markaa u soo diraya calaamadaha PWM ee u dhigma servo kasta si isdaba joog ah, isaga oo hubinaya in ay ku yimaadaan boosaskooda loo qoondeeyay isku mar ama si isku xigta. Tani waxay gaartaa si siman, dhaqdhaqaaqyo isku dhafan oo isku xiran.
Dhibaatooyinka Caadiga ah Marka la Dhisayo Gacanka Robotka ee Servo Ku Raacay
Kuwa bilawga ah, dhibka ugu badan ayaa ah in kala-goysyada cududda robotka laga yaabo inay gariiraan ama ku guuldareystaan inay si sax ah u gaaraan booskooda. Tan guud ahaan waxaa sababa koronto ku filan. Marka ay dhawr jeer isku mar wada shaqeeyaan, sawirka hadda jira waa mid aad u sarreeya, kaas oo kombuyuutar USB ah ama baakidh fudud aanu buuxin karin, taasoo keenta hoos u dhac xoog leh.
Xalku waa in la isticmaalo koronto gaar ah, nidaamsan oo leh awood ku filan, iyo in lagu daro capacitor awood weyn oo barbar socda xadhkaha korantada ee servo kasta si loo xakameeyo baahida hadda jirta.
Qallafsanaan farsamo oo aan ku filnayn oo keenaysa isu-urursi aad u adag waa dhibaato kale oo caadi ah. Gariirada qaab-dhismeedku waxay baabi'in doontaa qulqulka servo-ga, halka isku-dhafka aadka u adagi uu kordhin doono iska caabbinta khilaafsan. Labadan xaaladoodba waxay u horseedi karaan meelaynta servo oo aan sax ahayn iyo xitaa kulayl xad dhaaf ah.
Hubi in qaybaha cududdaada robotiga ah ay si sax ah u mashiin u yihiin, si ammaan ah ugu xidhan yihiin, iyo inservo drives si sax ah ayaa loo rakibay iyada oo aan silbasho lahayn. Ku darista daahitaanka dhaqdhaqaaqa habboon ee koodka ayaa sidoo kale ka hortagi kara gariirka servo sababtoo ah rasaasta xad dhaafka ah.
Waqtiga boostada: Oct-31-2025